
La integración de IA generativa en sistemas robóticos plantea desafíos para su seguridad
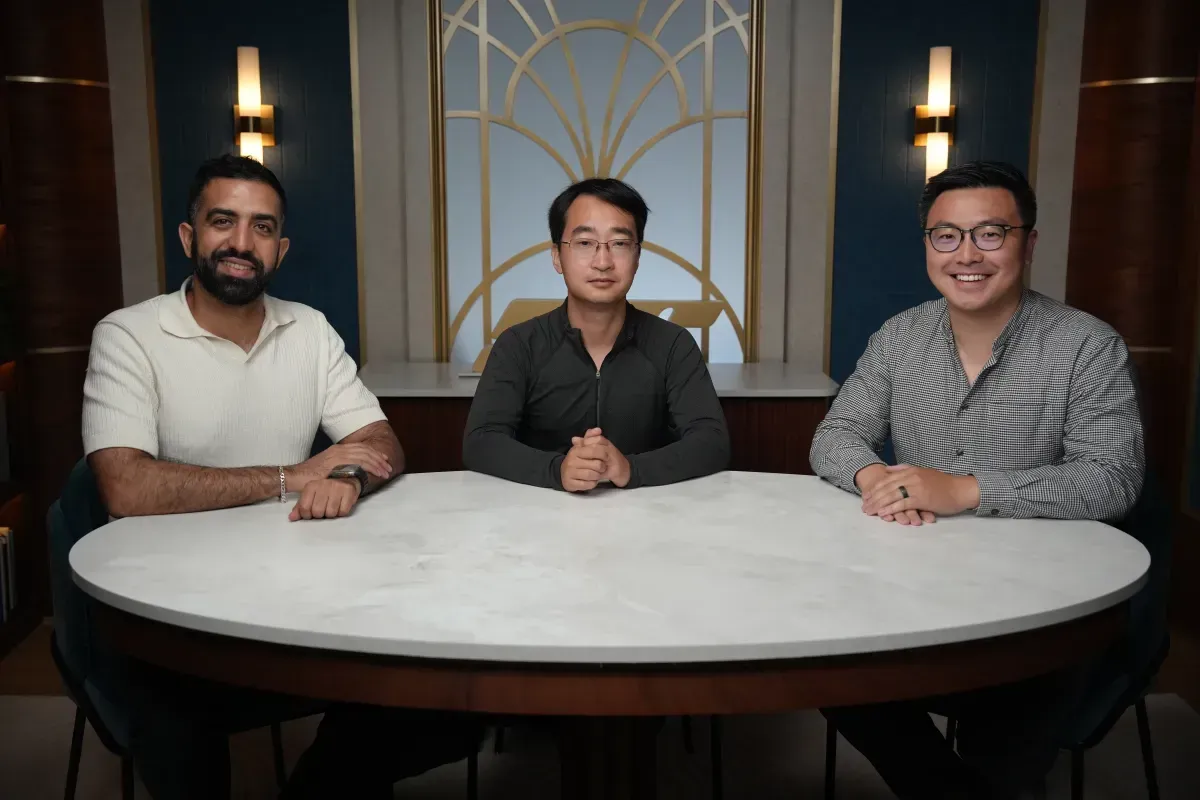
El Dr. Ding Zhao y la empresa Safeworld están trabajando para resolver estas preocupaciones mediante simulaciones pobladas con modelos humanos realistas, en colaboración con Kyle Wong y Simo Rachidi.
En un mundo en constante evolución tecnológica, una tendencia destacada ha surgido en la robótica: la integración de modelos de inteligencia artificial generativa en los sistemas robóticos.
Esta transición plantea un desafío significativo, ya que la complejidad del comportamiento de un sistema basado en IA puede ser difícil de predecir y comparar con los algoritmos tradicionales.
La pregunta fundamental se hace presente: ¿cómo podemos garantizar que estos nuevos humanoides sean seguros? La incertidumbre sobre el comportamiento futuro de estos sistemas plantea una amenaza real para su integración en nuestra sociedad.
El Dr. Ding Zhao, director del laboratorio Safe AI en la Universidad Carnegie Mellon, ha dedicado gran parte de su carrera a abordar este dilema. En colaboración con Kyle Wong y Simo Rachidi, ha fundado Safeworld, una empresa concebida para resolver estas preocupaciones.
El desafío que enfrenta la industria robótica es claro: garantizar la seguridad de estos sistemas en entornos no estructurados y variados. Según Zhao, los robots deben poder reaccionar adecuadamente ante incidentes inesperados, lo que supone un gran desafío.
La especialidad de Safeworld radica en evaluar sistemas de control robótico mediante simulaciones pobladas con modelos humanos realistas. Esto les permite identificar posibles fallas y mejorar la seguridad de los robots antes de su implementación en la industria.
Para abordar este reto, Safeworld planea construir una versión digital de escenarios específicos, como un rincón ciego en una fábrica. Mediante simulaciones avanzadas, podrán determinar qué velocidad o distancia de frenado es necesaria para evitar colisiones entre robots y humanos.
Se espera que estas simulaciones permitan a los desarrolladores identificar debilidades en la seguridad de sus sistemas y tomar medidas para mejorarlos antes de su lanzamiento.
El proceso de simulación de seguridad de Safeworld es más complejo de lo que parece debido a la imprevisibilidad humana, según Zhao. Esto puede alterar los resultados esperados y hacer que el proceso sea aún más desafiante.
Para superar este obstáculo, el equipo de Safeworld ha estado trabajando en escenarios donde el robot enfrenta situaciones de tropiezos y caídas. De no ser así, tendrían que provocar deliberadamente que el robot se enfrentara a estas situaciones, lo que sería complejo y costoso realizar constantemente.
La propuesta de Safeworld busca validar el trabajo de los constructores de robots y facilitar el intercambio de información sobre casos de seguridad entre competidores. Esto permitiría a las empresas como Gritt Robotics abordar tareas de construcción más complejas, como la instalación de paneles fotovoltaicos en gran escala.
La colaboración con Safeworld también tiene implicaciones importantes para la seguridad en el lugar de trabajo. Los robots operan junto a trabajadores humanos, por lo que garantizar que un brazo robótico no cause daños es crucial. Esto requiere considerar una variedad de escenarios posibles y tomar medidas para prevenir accidentes.
El equipo detrás de Safeworld está trabajando arduamente para desarrollar un sistema que pueda manejar diversas situaciones en la robótica, incluyendo posibilidades como estar de pie, arrodillados o corriendo.
La empresa busca definir el mejor modelo para su producto y evalúa dos opciones: adoptar una plataforma para usuarios externos o un enfoque basado en servicios. Al hacerlo, confían en que están abordando el problema correcto.
Safeworld cree que será pionera en obtener ganancias en este campo, ya que muchos consideran necesario recurrir a ellos para manejar la situación de la IA generativa en la robótica.
Datos basados en información reportada originalmente por Columna Digital Tecnologia.
Puedes republicar esta nota, completa o en parte, citando a Información Center con un enlace a ella (licencia CC BY 4.0). Las fotos no están incluidas.